|
MC_Power Habilitação/Desabilitação de Eixo |
  
|
|
MC_Power Habilitação/Desabilitação de Eixo |
|
Bloco responsável pela habilitação/desabilitação de eixo do drive.
Representação Ladder
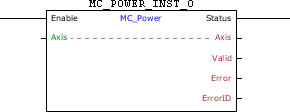
Características de Execução
Tamanho de Memória de Programa |
40 Bytes |
Tamanho de Memória de Dados |
4 Bytes |
Estrutura do Bloco
Tipo de Variável |
Nome |
Tipo de Dado |
Descrição |
VAR_IN_OUT |
Axis |
BYTE |
Seleção de eixo da operação (0 - Eixo real) |
VAR_INPUT |
Enable |
BOOL |
Habilitação do bloco |
VAR_OUTPUT |
Status |
BOOL |
Habilitação da saída |
Valid |
BOOL |
Sinalizador de validade dos sinais de saída |
|
Error |
BOOL |
Sinalizador de erro na execução |
|
ErrorID |
WORD |
Identificador do erro ocorrido |
|
VAR |
MC_POWER_INST_0 |
MC_POWER |
Instância de acesso à estrutura do bloco |
Funcionamento
Este bloco realiza um comando de habilitação/desabilitação do eixo Axis de acordo com a entrada Enable, desabilitando se Enable for FALSE e habilitando se Enable for TRUE.
|
NOTA! Quando o bloco MC_Power for usado para habilitação/desabilitação do eixo real, nenhuma entrada digital deverá estar programada para a função de Habilitação (opção 1), ou o Alarme A0120 poderá ocorrer. |
Ao habilitar o eixo real pela primeira vez, o drive poderá operar em malha de posição, dependendo do valor do parâmetro P0773. Deve-se ajustar o ganho proporcional de posição (P0159) para obter um melhor desempenho do drive.
Quando o eixo real estiver desabilitado, o estado do eixo será Disabled. Ao habilitar o eixo real, o estado do eixo mudará para Standstill.
Quando Enable possui valor FALSE, Status permanece FALSE. A saída Status é ativada quando o bloco termina a execução com sucesso, permanecendo em nível TRUE até que Enable receba FALSE.
Caso haja algum erro na execução, a saída Error é ativada e ErrorID exibe o código do erro segundo a tabela abaixo.
Código |
Descrição |
66 |
Drive no estado "ErrorStop". |
71 |
P202 diferente de 4. |
Exemplo
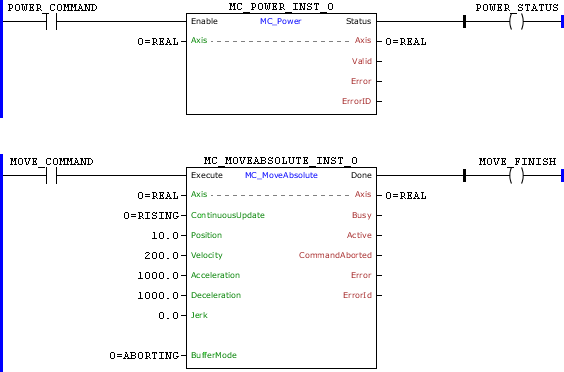
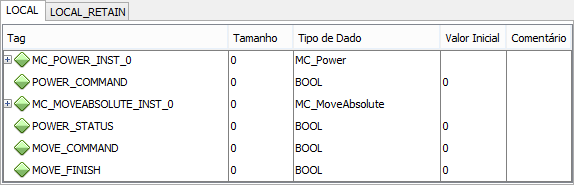
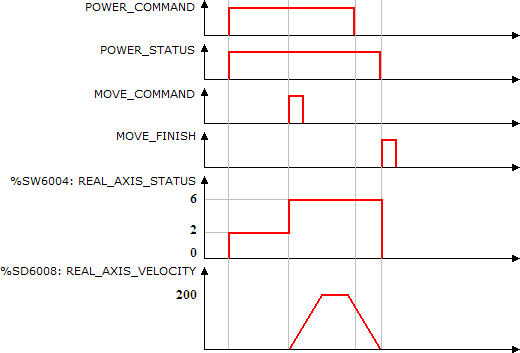
Na borda de subida de POWER_COMMAND, o eixo real é habilitado e o seu estado, o marcador do sistema REAL_AXIS_STATUS (%SW6004), é alterado para Standstill (%SW6004 = 2). A saída Status é setada.
Tendo-se a transição de subida de MOVE_COMMAND, o bloco MC_MoveAbsolute é executado e inicia-se o posicionamento para a posição 10 voltas. O estado do eixo é alterado para Discrete Motion (%SW3406 = 6).
Enquanto o posicionamento é executado, POWER_COMMAND é resetado. Como o BufferMode do MC_Power está configurado como Buffered, o eixo somente será desabilitado na conclusão do posicionamento.
Ao finalizar o posicionamento, a saída Done do bloco MC_MoveAbsolute é setada por 1 ciclo de scan e o eixo é desabilitado (MC_Power.Enable = 0). O estado do eixo é alterado para Disabled (%SW6004 = 0).
