|
MC_PhasingRelative Defasamento relativo |
  
|
|
MC_PhasingRelative Defasamento relativo |
|
Bloco responsável pela execução de um defasamento em posição entre os eixos programados.
Representação Ladder
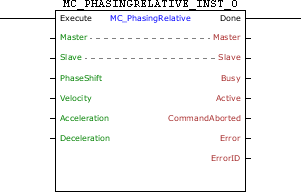
Características de Execução
Tamanho de Memória de Programa |
78 Bytes |
Tamanho de Memória de Dados |
32 Bytes |
Estrutura do Bloco
Tipo de Variável |
Nome |
Tipo de Dado |
Descrição |
VAR_IN_OUT |
Master |
BYTE |
Seleção de mestre da operação (0 - Entradas digitais rápidas) (1 - CANopen) (2 - Encoder 1) (3 - Eixo virtual) (4 - Encoder 2) |
Slave |
BYTE |
Seleção de escravo da operação (0 - Eixo real) |
|
VAR_INPUT |
Execute |
BOOL |
Habilitação do bloco |
PhaseShift |
REAL |
Diferença de fase entre mestre e escravo |
|
Velocity |
REAL |
Velocidade |
|
Acceleration |
REAL |
Aceleração |
|
Deceleration |
REAL |
Desaceleração |
|
VAR_OUTPUT |
Done |
BOOL |
Habilitação da saída |
Busy |
BOOL |
Sinalizador de que o bloco ainda não foi finalizado |
|
Active |
BOOL |
Sinalizador de bloco com controle sobre o eixo |
|
CommandAborted |
BOOL |
Sinalizador de comando abortado |
|
Error |
BOOL |
Sinalizador de erro na execução |
|
ErrorID |
WORD |
Identificador do erro ocorrido |
|
VAR |
MC_GEARIN_INST_0 |
MC_GEARIN |
Instância de acesso à estrutura do bloco |
Funcionamento
Este bloco, quando detecta uma borda de subida em Execute, verifica o sincronismo entre mestre e escravo e envia um comando para deslocar o eixo mestre de forma a deixá-lo defasado do escravo na magnitude de PhaseShift.
Ao executar o bloco MC_PhasingRelative, o drive não altera o modo de operação atual. Na execução do bloco o estado do eixo não mudará.
Quando Execute possui valor FALSE, Done permanece FALSE. A saída Done é ativada quando o bloco termina a execução com sucesso, permanecendo em nível TRUE até que Execute receba FALSE.
Caso haja algum erro na execução, a saída Error é ativada e ErrorID exibe o código do erro segundo a tabela abaixo.
Código |
Descrição |
67 |
Drive no estado "Disabled" ou "ErrorStop". |
71 |
P202 diferente de 4. |
73 |
Drive não está no estado "Synchronized Motion". |
78 |
Bloco MC não executado - Falha interna. |
79 |
Eixo Mestre não está em sincronismo. |
96 |
Bloco MC_PhasingRelative em execução. |
Exemplo
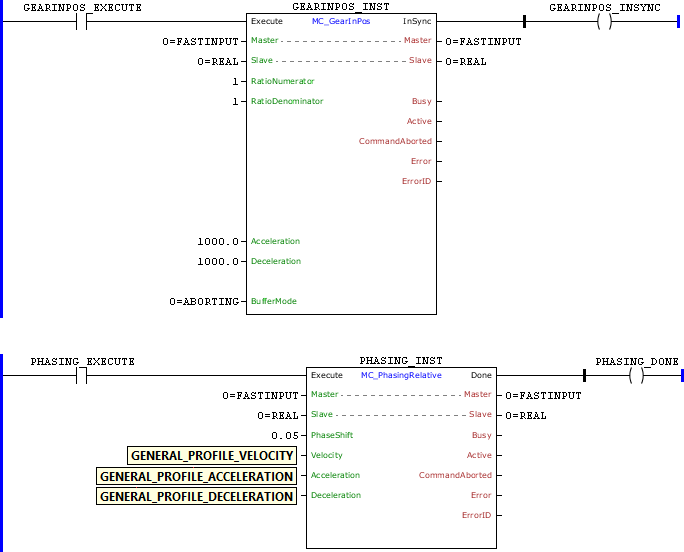
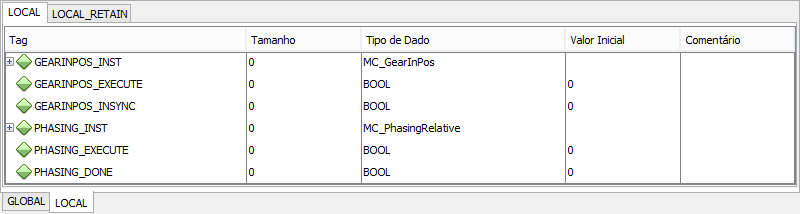
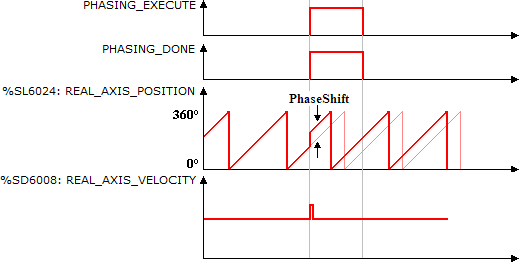
Tendo-se o sincronismo de posição do Eixo Real com o Contador Rápido através do bloco MC_GearInPos e ocorrendo uma transição de subida em PHASING_EXECUTE, o bloco MC_PhasingRelative é executado e um deslocamento de 0,05 volta é aplicado ao eixo mestre, resultando em um pulso na velocidade. A saída Done é setado enquanto a entrada Execute está setada.