|
MC_MoveVelocity Alteração de velocidade |
  
|
|
MC_MoveVelocity Alteração de velocidade |
|
Bloco responsável por realizar um movimento para a velocidade programada.
Representação Ladder
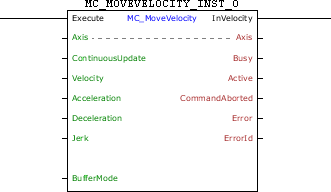
Características de Execução
Tamanho de Memória de Programa |
66 Bytes |
Tamanho de Memória de Dados |
24 Bytes |
Estrutura do Bloco
Tipo de Variável |
Nome |
Tipo de Dado |
Descrição |
VAR_IN_OUT |
Axis |
BYTE |
Seleção de eixo da operação (0 - Eixo real) |
VAR_INPUT |
Execute |
BOOL |
Habilitação do bloco |
ContinuousUpdate |
BYTE |
Modo de atualização automática (0 - Borda de subida) (1 - Tempo real) |
|
Velocity |
REAL |
Velocidade |
|
Acceleration |
REAL |
Aceleração |
|
Deceleration |
REAL |
Desaceleração |
|
Jerk |
REAL |
Jerk |
|
BufferMode |
REAL |
Modo de início de execução (0 - Inicia bloco imediatamente, se houver outro bloco em execução o mesmo será abortado) (1 - Se outro bloco estiver em execução, o bloco em execução continuará seu movimento até concluí-lo e esse novo bloco aguardará para então ser executado.) (6 - Se algum outro bloco estiver em execução, este bloco entrará em erro 52 e não será executado. Será mostrado na IHM o alarme A00052.) |
|
VAR_OUTPUT |
InVelocity |
BOOL |
Habilitação da saída |
Busy |
BOOL |
Sinalizador de que o bloco ainda não foi finalizado |
|
Active |
BOOL |
Sinalizador de bloco com controle sobre o eixo |
|
CommandAborted |
BOOL |
Sinalizador de comando abortado |
|
Error |
BOOL |
Sinalizador de erro na execução |
|
ErrorID |
WORD |
Identificador do erro ocorrido |
|
VAR |
MC_MOVEVELOCITY_INST_0 |
MC_MOVEVELOCITY |
Instância de acesso à estrutura do bloco |
Funcionamento
Este bloco, quando detecta uma borda de subida em Execute, executará um movimento para a velocidade configurada no argumento Velocity com uma aceleração/desaceleração configurada nos argumentos Acceleration e Deceleration. A direção do movimento dependerá do sinal da velocidade: se a velocidade for maior que zero, o movimento será na direção positiva (sentido horário) e se a velocidade for menor que zero, o movimento será na direção negativa (sentido anti horário).
|
NOTA! Caso o valor do argumento Jerk for diferente de zero, o argumento ContinuousUpdate On-line não terá efeito, sendo considerado os valores dos argumentos no instante da transição positiva de Execute. |
Ao executar o bloco MC_MoveVelocity, o drive não opera em malha de posição.
Na execução do movimento o estado do eixo mudará para Continuous Motion.
Quando Execute possui valor FALSE, InVelocity permanece FALSE. A saída InVelocity é ativada quando a velocidade programada é atingida com sucesso, permanecendo em nível TRUE enquanto o bloco estiver ativo. Para finalizar o bloco, é necessária a execução de outro bloco ou o drive passar para o estado Disabled ou Errorstop.
Caso haja algum erro na execução, a saída Error é ativada e ErrorID exibe o código do erro segundo a tabela abaixo.
Código |
Descrição |
52 |
Tentativa de executar bloco com BufferMode em Single quando outro bloco ativo. |
60 |
Velocidade programada menor que a mínima permitida. |
61 |
Velocidade programada maior que a máxima permitida. |
62 |
Aceleração programada menor que a mínima permitida. |
63 |
Aceleração programada maior que a máxima permitida. |
64 |
Desaceleração programada menor que a mínima permitida. |
65 |
Desaceleração programada maior que a máxima permitida. |
67 |
Drive no estado "Disabled" ou "ErrorStop". |
69 |
Drive no estado "Stopping". |
70 |
Tentativa de executar bloco com BufferMode em Buffered quando outro bloco ativo e outro bloco aguardando. |
71 |
P202 diferente de 4. |
74 |
Drive no estado "Homing". |
78 |
Bloco MC não executado - Falha interna. |
93 |
Jerk programado menor que o mínimo permitido. |
94 |
Jerk programado maior que o máximo permitido. |
95 |
Não é permitido executar posicionamento com Jerk quando outro bloco ativo. |
Exemplo
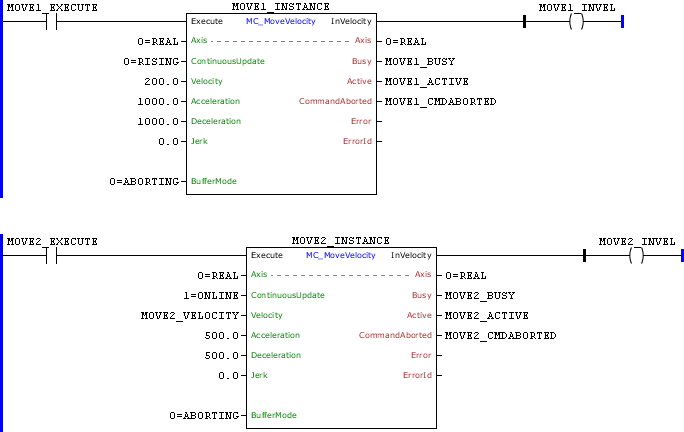
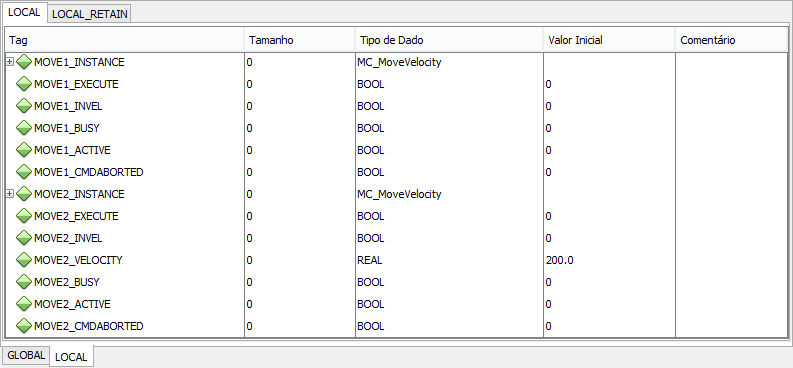
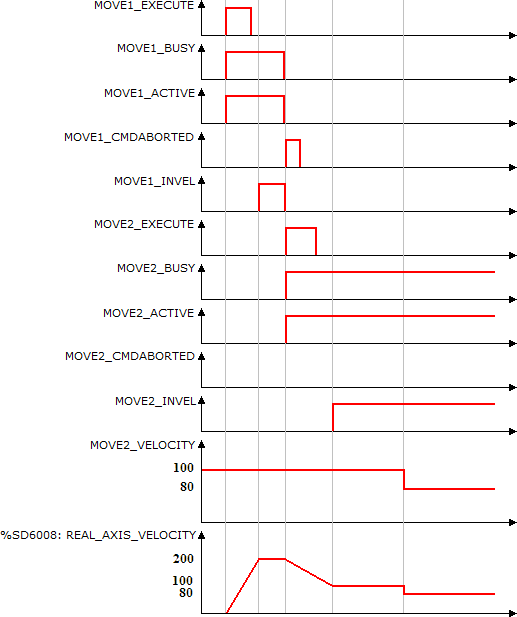
Na transição de subida de MOVE1_EXECUTE, o primeiro bloco MC_MoveVelocity é executado. Com isso, os sinais Busy e Active deste bloco são setados e inicia-se o movimento para chegar a velocidade de 200 RPM.
No instante em que a velocidade atinge 200 RPM, a saída InVelocity é setada.
Tendo-se a transição de subida de MOVE2_EXECUTE, o segundo bloco MC_MoveVelocity é instantaneamente executado (BufferMode - Aborting). Com isso os sinais Busy e Active deste bloco são setados e inicia-se o movimento para a velocidade de 100 RPM (neste instante MOVE2_VELOCITY contém o valor 100). Ao mesmo tempo os sinais Busy, Active e InVelocity do primeiro bloco são resetados e o sinal CommandAborted é setado por 1 ciclo de scan.
Ao atingir a velocidade de 100 RPM, a saída InVelocity do segundo bloco é setada e permanece até a execução de outro bloco.
Como o argumento ContinuousUpdate está configurado como On-line, com a mudança do valor de MOVE2_VELOCITY para 80, a velocidade muda imediatamente para 80 RPM, sem executar uma rampa de aceleração/desaceleração.
